 |
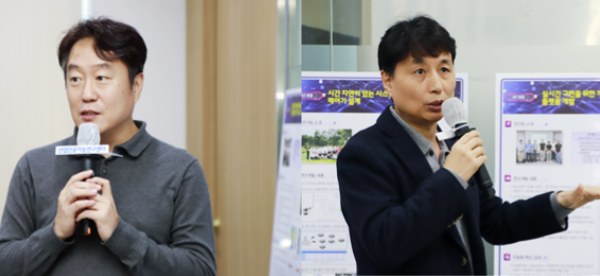
| ▲충북대학교 김곤우 교수(왼쪽)와 전명근 교수 |
충북대학교 김곤우 교수, 전명근 교수가 동적 환경에 적합한 시맨틱 SLAM 프레임워크 설계 및 요소기술을 개발했다.
연구팀은 경량 시맨틱 분할 네트워크 및 동적 객체 특징 분류 기술과 공유 백본을 이용한 시맨틱 정보 기반 다중 로봇 협조적 장소 인식 기술을 개발하였다.
본 연구로 논문 6편을 국내외 학술지에 게재하고 학계와 공유하고 있으며, 특허 3건 및 산업체 연구비 2건 수주도 진행하였다.
개발된 기술은 다중 로봇을 활용한 서비스를 위해 필요한 기술로 참여기업인 ㈜알지티가 다중 로봇을 활용한 서빙 로봇 서비스를 개발하고 있다.
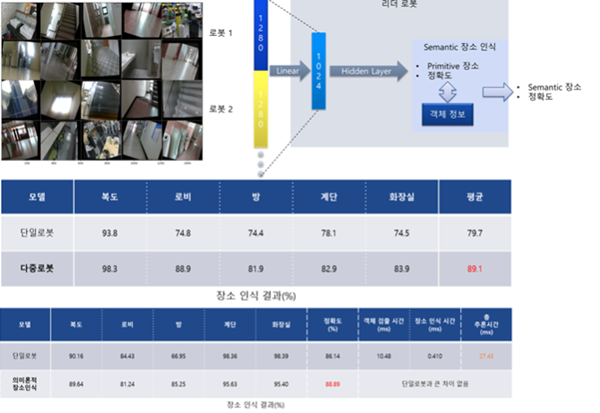 |
| ▲다중 로봇 기반 협조적 장소 인식 네트워크. |
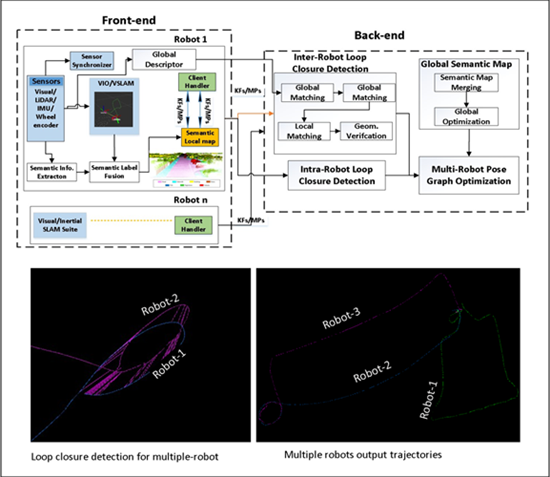 |
| ▲다중 로봇을 위한 협조적 시맨틱 SLAM 프레임워크. |
이번 연구는 다중 로봇을 활용한 초기 환경 지도 작성에 필요한 기술로 향후 기술 개발이 상용화 수준으로 향상된다면 실제 서비스에 다양한 활용이 가능할 것으로 기대된다.
충북대학교 산업인공지능연구센터 9세부 다중 로봇의 효율적 활용을 위한 시맨틱 협조 SLAM 기술 개발 프로젝트팀(김곤우 교수, 전명근 교수)은 동적 환경에 적합한 시맨틱 SLAM 프레임워크 설계 및 요소기술을 개발했다고 발표했다.
한편 이 프로젝트는 과기부에서 지원하는 정보통신기획평가원의 지역지능화혁신인재양성사업을 수행하고 있는 충북대학교 산업인공지능연구센터(센터장 박태형)의 9세부 프로젝트에서 “다중 로봇의 효율적 활용을 위한 시맨틱 협조 SLAM 기술 개발”을 주제로 연구하고 있다.
충청비즈 cbiz0419@naver.com
<저작권자 © 충청비즈, 무단 전재 및 재배포 금지>
 '첨단기술 9종' 공개!