| 충북대학교 산업인공지능연구센터(센터장 박태형)가 수행 중인 '산업인공지능 응용기술 개발을 통한 지능화 지역혁신 공생체계(IRIS) 고도화' 사업이 2025년 마무리 단계에 접어들며 가시적인 성과를 내고 있다. 이에 본지는 충북대 산업인공지능연구센터의 '2025 지능화 혁신' 우수사례를 시리즈로 소개하며 사업의 성공적 성과를 조명하고자 한다. <편집자 주> |
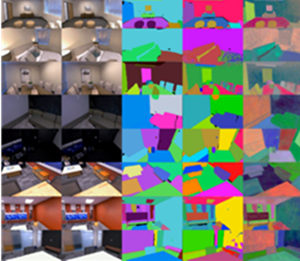 |
| ▲ Semantic Dense SLAM 기술 |
충북대학교 산업인공지능연구센터(센터장 박태형교수) 9세부 프로젝트팀(세부책임 충북대 김곤우 교수)은 서빙·배송 로봇 전문기업 ㈜알지티(대표이사 정호정)와 함께 다중 SLAM 및 군집 운영 시스템을 개발했다고 밝혔다.
본 연구는 복잡한 실내외 환경에서 정밀한 공간 인식과 다중 로봇 협업을 실현하기 위한 기술로, 센서 제약 상황에서도 능동적 자율주행이 가능한 고성능 SLAM 알고리즘 개발을 목표로 추진되었다.
김곤우 교수 연구팀과 알지티는 Gaussian Splatting 기반 시맨틱 밀집 SLAM(Semantic Dense SLAM) 기술을 개발했다.
이 기술은 객체 수준의 정보를 활용한 동적 객체 제거 기술,
언어 모델 기반의 장면 재구성·장소 인식 기술 등을 결합해 복잡한 환경에서도 정확한 3D 맵을 생성한다.
김 교수는 "로봇이 언어 모델을 활용해 장면을 스스로 이해하고 지도를 구성할 수 있는 기술"이라며 "다중 로봇이 동시에 환경을 인식하고 협업할 수 있는 자율주행의 새로운 패러다임을 제시했다"고 말했다.
연구팀은 이번 성과를 기반으로 다중 로봇 환경에서의 협력 주행 및 경로 분담 시스템을 구축했다.
해당 기술은 서빙로봇과 배송로봇을 동시에 운용하는 알지티의 로봇 서비스 플랫폼에 적용되어, 별도의 위치인식 마커 없이도 실내외 환경을 자유롭게 이동할 수 있도록 했다.
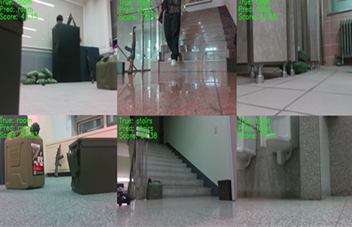 |
| ▲ 다중 로봇 기반 Semantic 분류 기술 |
이번 연구는 복잡한 환경에서도 로봇의 자율 인식과 협업이 가능한 핵심 기술 확보로 평가받고 있다.
특히 센서가 제한된 환경에서도 정확한 위치 인식이 가능해, 스마트빌딩, 물류센터, 병원, 호텔 등 실내 자율주행 시장에 폭넓게 적용될 전망이다.
또한 별도의 마커 설치가 필요 없는 비표식(Non-marker) 자율주행 기술을 구현함으로써, 시공 비용 절감, 운용 효율 향상, 로봇 서비스 산업의 상용화 촉진에 기여하고 있다.
박태형 산업인공지능연구센터장은 "다중 로봇 SLAM 기술은 향후 로봇이 집단적으로 협업하고 스스로 환경을 학습하는 기반이 될 것”이라며 “충북대 산업인공지능연구센터는 로봇 자율주행 기술의 국산화와 글로벌 경쟁력 강화를 위해 적극 지원하겠다"고 말했다.
한편 충북대학교 산업인공지능연구센터는 과학기술정보통신부와 정보통신기획평가원(IITP)이 지원하는 지역지능화혁신인재양성사업의 일환으로 운영되고 있다.
충청비즈 cbiz0419@naver.com
<저작권자 © 충청비즈, 무단 전재 및 재배포 금지>
 '첨단기술 9종' 공개!